
- Akciós termékek
- Adó-vevő
- Walkie-talkie
- CB rádió
- URH rádió
- URH átjátszó
- ATEX robbanásbiztos rádió
- POC rádió
- Amatőr rádió
- Kommunikációs vevő
- Repülősávos rádió
- Hajó rádió
- Icom kézi hajórádió
- Icom mobil hajórádió
- Midland kézi hajórádió
- Periskal hajózási térkép
- Műholdas hajózási navigációs rendszer
- AIS transzponder
- Hajóradar
- Műholdas telefon
- WiFi adó-vevő
- TourGuide rendszer
- Adatátviteli rádió
- Adó-vevő tartozék
- Antennák
- Antenna tartozék
- Száloptika
- Kábel
- Csatlakozó
- Szerelési anyag
- Szerszám
- Mérőműszer
- Testkamera
- Elektroszmog
- Telefon
- Bébiőr
- Lázmérő
- Rádió készülék
- Set-top box
- Egyéni védőeszköz
- Motoros sisakbeszélő
- Autó felszerelés
- Feszültség átalakító
- Elem
- Akkumulátor
- Akkumulátor töltő
- Megkülönböztető jelzés
- Figyelmeztető jelzés
- Hangjelzés
- Fény és hangjelzés kiegészítő
- Forgalomtechnika
- LED lámpa
- Okosotthon
- Szúnyogriasztó készülék
- Bolhapiac
- Kifutott termékek
Rendelésre (1)
Műholdas hajózási navigációs rendszer
A műholdas hajózási navigációs rendszer a hajó irány- és helymeghatározási adatainak előállítására és továbbítására használható. A kategóriában elérhető műholdas iránytű GNSS alapú működést, több műholdrendszer opcionális támogatását, beépített giroszkópos kompenzációt és szabványos NMEA0183 adatkapcsolatokat egyesít. Az irány- és pozícióadatok radar, ARPA, ECDIS, AIS, chartplotter, autopilot, szonár és más hajózási navigációs berendezések számára továbbíthatók. Tovább olvasom...
Rendelésre (1)
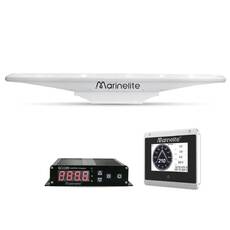
• Műholdas iránytű rendszer 0,4° RMS iránypontossággal
• Beidou, GPS, GLONASS és Galileo támogatás, opcionális
• Beépített giroszkópos kompenzációs rendszer
• Akár 50 irányfrissítés másodpercenként
• Fordulási sebesség támogatása akár 90°/s
• 11-35 V tápfeszültség
• 6 db NMEA0183 adatport és AD-10 interfész
• Csomag tartalma: SC901 antennaegység, SC900 csatlakozódoboz, antenna adatkábel, 2 tűs tápkábel, 8 tűs adatkábel, opcionális 6 tűs adatkábel, szerelőkonzol, telepítési útmutató és szerelési tartozékok

Műholdas hajózási navigációs rendszer: irány- és pozícióadatok a hajózáshoz
A rendszer 60 cm baseline length értékkel és 0,4 fok RMS iránypontossággal működik, a pitch és roll pontossága szintén 0,4 fok RMS. A pozíciópontosság 2,5 m, a GPS+BDS sebességmérési pontosság 0,1 m/s. Hidegindításkor az első pozíció meghatározásának ideje legfeljebb 32 s, melegindításkor legfeljebb 1 s, a jel újbóli befogása pedig legfeljebb 1 s. Az irányfrissítés elérheti a másodpercenkénti 50 értéket, a támogatott fordulási sebesség pedig legfeljebb 90 fok/s.
Hogyan működik a GNSS vevő a hajózási navigációban?
A műholdas iránytű front-loaded carrier phase decoding technológiát használ az irány meghatározásához. A sebesség- és irányszűrési funkciók mellett beépített giroszkópos kompenzációs rendszer is rendelkezésre áll. Ha a GNSS alapú iránymeghatározás rövid időre megszakad, a beépített inertial navigation module kompenzációs adatot adhat ki. A kompenzációs idő 1-5 perc között állítható.
GPS, BeiDou, GLONASS és Galileo műholdas navigáció
A több műholdrendszeres konfiguráció opcionálisan BeiDou, GPS, GLONASS és Galileo támogatást tartalmaz. A GNSS rendszer irány- és helymeghatározási adatokat biztosít, amelyek szabványos kimeneteken továbbíthatók a hajó további navigációs berendezései felé. A támogatott NMEA0183 mondatok között RMC, VTG, GGA, GSA, GSV, GLL, ZDA, HDT, ROT és THS is szerepel.
Milyen adatokat továbbítanak az NMEA0183 és GNSS interfészek?
A rendszer hat NMEA0183 adatinterfésszel rendelkezik. Két GNSS kimenet 9600 bps adatsebességgel működik, két HDT kimenet adatsebessége állítható, további két kimenet pedig HDT és GNSS adatok továbbítására használható. Két AD-10 interfész, egy kijelzőinterfész, egy riasztási bemenet, valamint opcionális CAN interfész is szerepel a kialakításban. A GNSS kimenet RMC, GGA, VTG, GLL és ZDA mondatokat továbbít 1 Hz frekvenciával.
- HDT kimeneti frekvencia: 0, 1, 5, 10, 20 vagy 50 Hz.
- Állítható soros adatsebességek: 4800, 9600, 19200, 38400, 57600 és 115200 bps.
- Az AD-10 adatciklus 25 ms.
- A CAN interfész opcionális, meghatározott támogatott mondatokkal.
A nagyobb számú vagy magasabb frekvenciájú kimeneti mondatokhoz megfelelő adatsebességet kell választani, ellenkező esetben egyes mondatok elveszhetnek.
Hajózási antenna és kapcsolódás más navigációs rendszerekhez
Az NMEA0183 kimenetek irány- és pozícióadatokat adhatnak radar, ARPA, ECDIS, AIS, chartplotter, autopilot és szonár számára. A rendszer AD-10 kapcsolaton keresztül is csatlakoztatható megfelelő berendezéshez. Az opcionális kijelző 5 colos, 800 x 480 felbontású, és Compass, illetve Nav data megjelenítési módot kínál. A kijelzőn irányadat, idő és telepítési szögkorrekciós érték is megjeleníthető.
Hogyan használhatók az irányadatok radar, AIS, ECDIS és autopilot rendszerekkel?
A hajó irány- és pozícióadatai szabványos NMEA0183 kimeneten továbbíthatók a felsorolt navigációs berendezésekhez. A HDT kimenethez HDT, RMC és ROT mondatok rendelhetők, a kimeneti frekvencia és az adatsebesség pedig a rendelkezésre álló beállítások szerint módosítható. A GNSS kapcsolódó sentence ID alapértelmezett értéke GP, és GP, GB, GL vagy GN azonosítók választhatók.
Pozíciómeghatározás, irányfrissítés és giroszkópos kompenzáció
A kezelőfelületen külön állapotjelzés tartozik az irány zárolásához és a pozíció meghatározásához. Ha az irány vagy a pozíció két percen belül nem áll rendelkezésre, a megfelelő visszajelzés riasztási állapotot jelez. A menüben heading filter, speed and course filter és rate of turning filter állítható. Külön beállítható a telepítési szög eltérésének korrekciója -180,0 és 180,0 fok között, valamint a heading loss, positioning loss és over-voltage riasztás.
Mire kell figyelni a műholdas navigációs antenna telepítésénél?
Az antennát a hajó magas pontjára ajánlott telepíteni úgy, hogy a műholdjelek vételi felülete előtt ne legyen akadály. A berendezést távol kell tartani a műholdjeleket visszaverő fém- vagy mágneses felületektől; az antenna körül 2 m sugarú területen, a készülék vízszintes síkja felett nem lehet fémfelület. Rádiófrekvenciás sugárforrásoktól is megfelelő távolságot kell tartani, radar esetén pedig az antennát a radarsugár nyalábján kívül kell elhelyezni.
Telepítéskor az antenna hosszanti tengelyét a hajó hossztengelyével egy vonalba vagy azzal párhuzamosan kell beállítani. A rögzítési eltérés -180 és 180 fok között korrigálható. Rúdra és platformra történő szerelés is dokumentált. A kábel nem lehet túl feszes, hogy a hőtágulás és összehúzódás ne terhelje a vezetéket és a berendezést.
Előnyök:
- Több GNSS műholdrendszer opcionális támogatása.
- Akár 50 irányfrissítés másodpercenként.
- NMEA0183, AD-10 és opcionális CAN kapcsolatok.
- Radar, ARPA, ECDIS, AIS, chartplotter, autopilot és szonár felé továbbítható adatok.
- A rendszer mechanikus alkatrészek nélkül működik, és karbantartásmentes.
Korlátok és telepítési feltételek: a több műholdrendszeres működés és a CAN kapcsolat opcionális. A műholdas antenna telepítési helyét a jelvétel, a multipath hatás és a rádiófrekvenciás interferencia követelményei szerint kell megválasztani. A kijelzőegység szintén opcionális.
Összegzés: műholdas navigáció a hajózási rendszerekben
A műholdas hajózási navigációs rendszer irány- és pozícióadatokat biztosít, és ezeket többféle hajózási műszer felé képes továbbítani. A kategóriában elérhető megoldás GNSS alapú iránymeghatározást, giroszkópos kompenzációt, konfigurálható szűrést, NMEA0183 és AD-10 interfészeket, valamint opcionális kijelző- és CAN kapcsolatot kínál. A környezeti specifikáció -30 C és +70 C közötti hőmérsékletet, IP56 védettségű antennaegységet, IP20 védettségű csatlakozódobozt és IEC60945 szerinti vibrációs megfelelést ad meg.
Milyen gyakori kérdések merülnek fel a műholdas hajózási navigációs rendszerekről?
- Milyen műholdrendszereket támogat a GNSS rendszer?
A több műholdrendszeres konfiguráció opcionálisan BeiDou, GPS, GLONASS és Galileo támogatást tartalmaz. - Milyen iránypontosság érhető el?
Az iránypontosság 0,4 fok RMS, a pitch és roll pontossága szintén 0,4 fok RMS. - Milyen hajózási eszközök kaphatnak irány- és pozícióadatot?
Radar, ARPA, ECDIS, AIS, chartplotter, autopilot és szonár csatlakoztatása támogatott. - Milyen adatkapcsolatok állnak rendelkezésre?
Hat NMEA0183 adatinterfész, két AD-10 kapcsolat, kijelzőinterfész és riasztási bemenet áll rendelkezésre, a CAN kapcsolat opcionális. - Milyen szempontokra kell figyelni az antenna elhelyezésénél?
Akadálymentes műholdjel-vételre, a fém- és mágneses felületektől való távolságra, valamint a rádiófrekvenciás sugárforrások és a radar nyalábjának elkerülésére.